系统:Android 大小:5.31M
版本:1.0.0 更新:
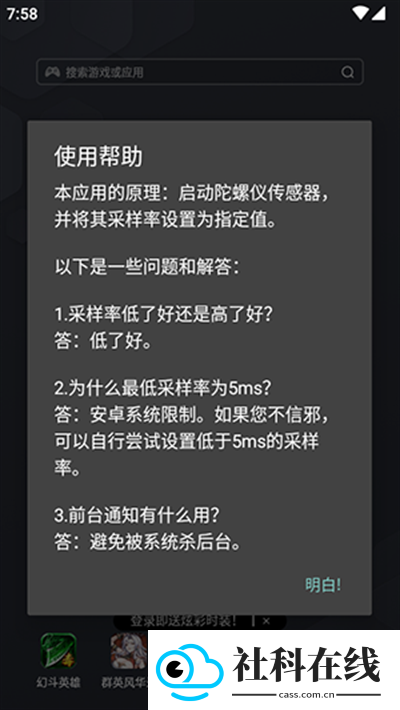
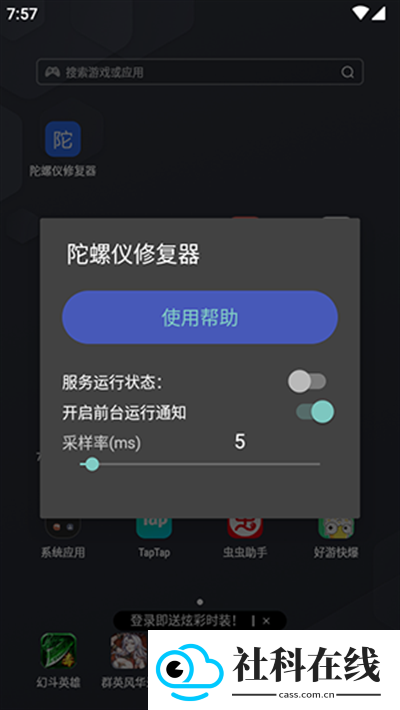
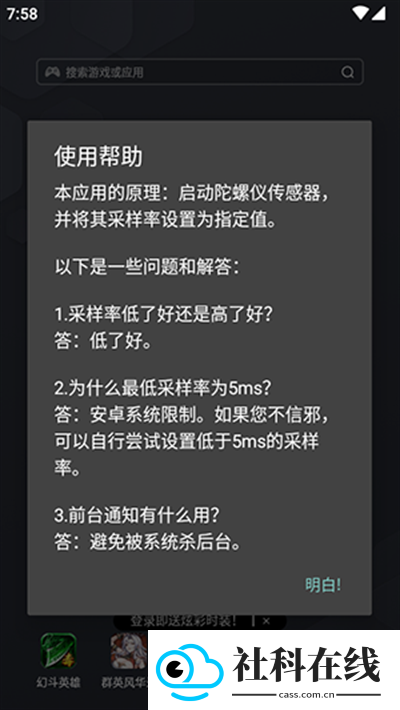
陀螺仪延迟修复器是一款用于检测和校正设备传感器状态的辅助工具,可连续读取多轴陀螺仪数据,并借助分析结果判断异常类型与故障位置,为修复提供参考。它还能结合历史记录预判潜在问题,兼容多种消费级与工业级传感器,并针对手游和3D场景优化响应表现,帮助用户维持更稳定的传感器状态。
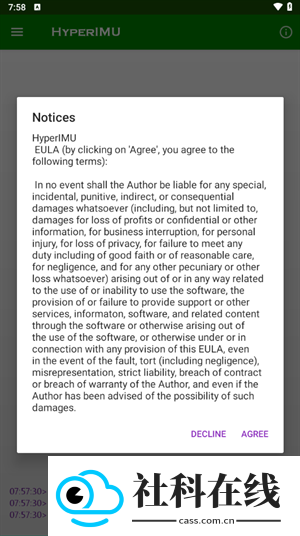
1、启动软件后先查看弹出的隐私协议,确认无异议再进入下一步。
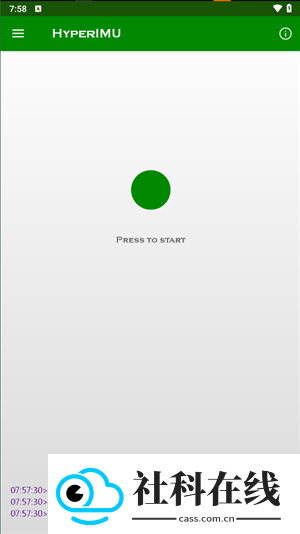
2、根据界面提示触摸绿色圆点,完成初始响应操作。
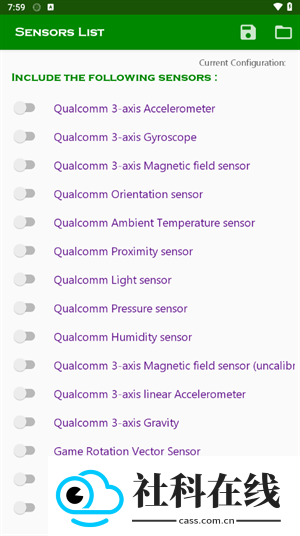
3、在检测项目列表中勾选需要处理的内容。
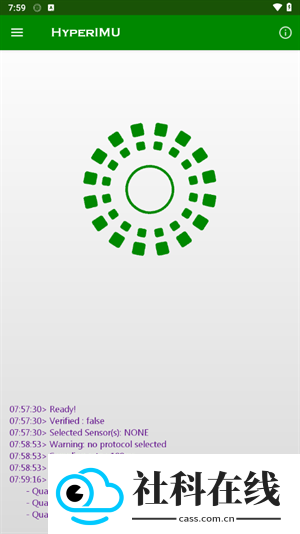
4、软件会自动进行陀螺仪数据检测与校正,等待进度完成即可。
1、在复杂环境中保持稳定运行,降低外界干扰对检测和修复过程的影响。
2、面向手游场景改善帧率稳定性,减少卡顿和掉帧,让3D画面更流畅。
3、在大型3D游戏中优化陀螺仪响应速度,提高瞄准、转向等操作的精度。
4、提供经验交流区域,方便用户分享陀螺仪使用技巧和游戏心得。
旋转物体在不受外力影响时,其旋转轴方向保持不变,这一特性可用于测量角位移或角速度。
1、核心依据是角动量守恒。系统所受合外力矩为零时,角动量保持不变;角动量可理解为物体矢径与动量的叉积。
(1) 矢量运算中,点积a · b = abcosθ,得到标量;叉积a × b = absinθ,得到矢量,方向按右手螺旋定则判断,即四指由a弯向b,拇指方向为叉积方向。
(2) 角动量计算中,r为矢径,大小为物体到旋转中心的距离,方向由旋转中心指向物体;p为动量,p=mv,方向与线速度v一致。按该示例,角动量L的方向竖直向上。
(3) 对陀螺而言,若忽略空气阻力且接触面无限小,合力矩为零,角动量守恒。
2、陀螺仪具有定轴性和进动性。转子高速旋转且不受外力矩时,自转轴在惯性空间中的指向保持稳定,并能抵抗改变轴向的力量,这称为定轴性;当外力矩作用于外环轴时,陀螺仪绕内环轴转动,作用于内环轴时则绕外环轴转动,且转动角速度方向与外力矩方向垂直,这称为进动性。
3、测量对象与方向:主要测量偏转、倾斜时的转动角速度;方向包括俯仰角pitch,绕x轴旋转;偏航角yaw,绕z轴旋转;翻滚角roll,绕y轴旋转。
4、常见参数:传感器通用参数包括线性误差、分辨率、采样频率。陀螺仪重点参数包括量程,单位为dps;灵敏度或刻度因子,可理解为最小可分辨的角速度;灵敏度初始误差;灵敏度动态误差;非线性度,通常指满量程误差;初始零漂;零漂温度系数。
5、惯性导航通过陀螺仪和加速度计获取载体在惯性参考系下的角速度与加速度,对时间进行积分和运算后得到速度与相对位置,再转换到导航坐标系,并结合初始位置推算载体当前所在位置。
v1.0.0
修复游戏过程中偶发闪退的问题。
 秋华连点5.0
15.12M
下载
 宇宙探险队汉化版
37.16M
下载
 手机必备 / 46.28MB / 2026-10-11
 游戏工具 / 83.29MB / 2026-10-11
 手机必备 / 84.26MB / 2026-10-11